产品实拍
三个界面,覆盖设计到运行
以下全部为真实运行截图(1440×900 实机),非设计稿。
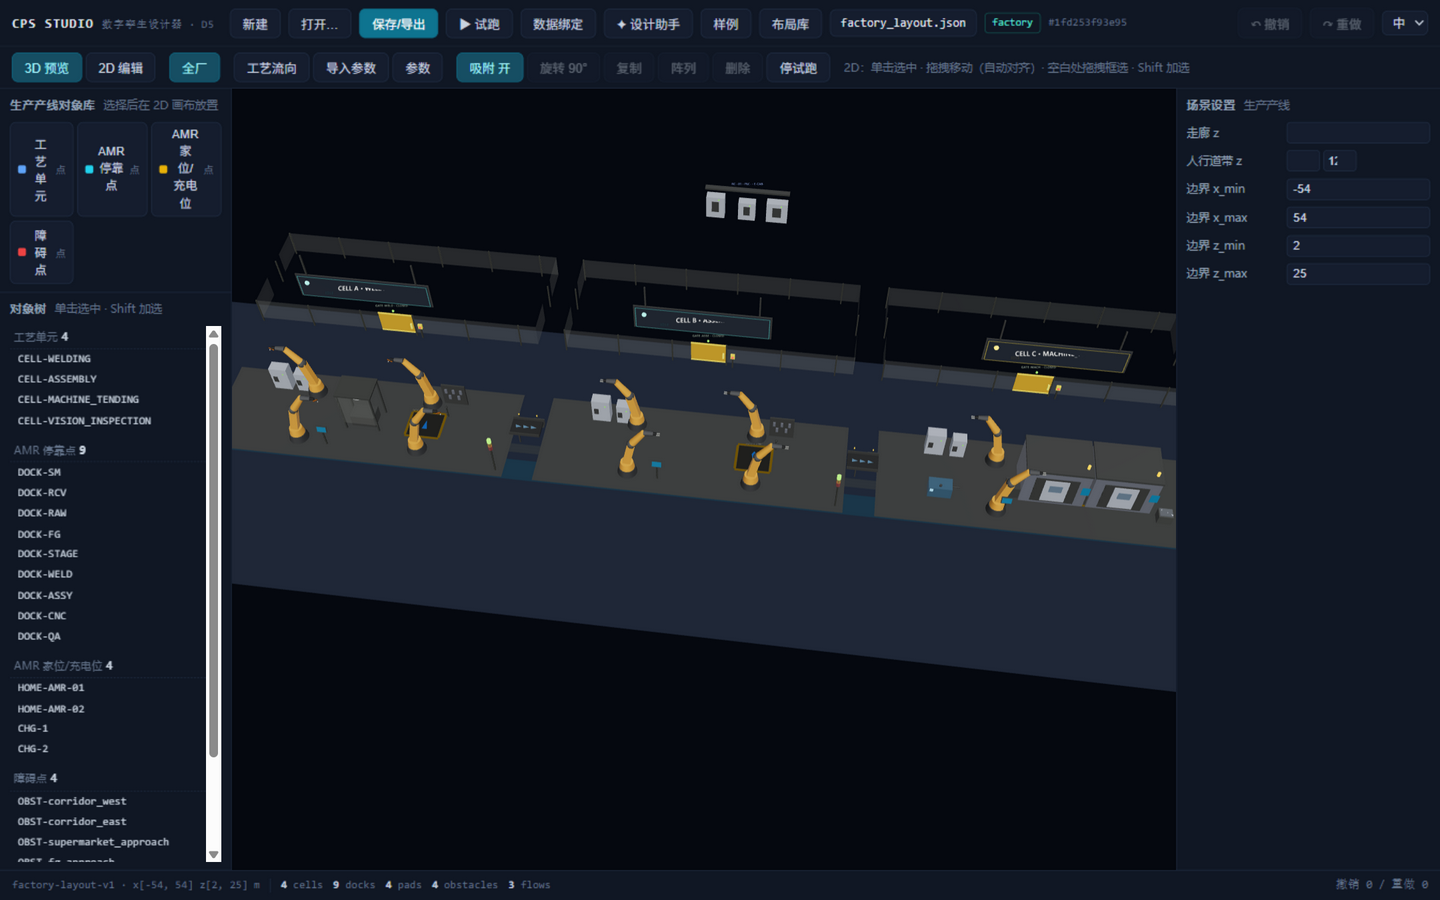
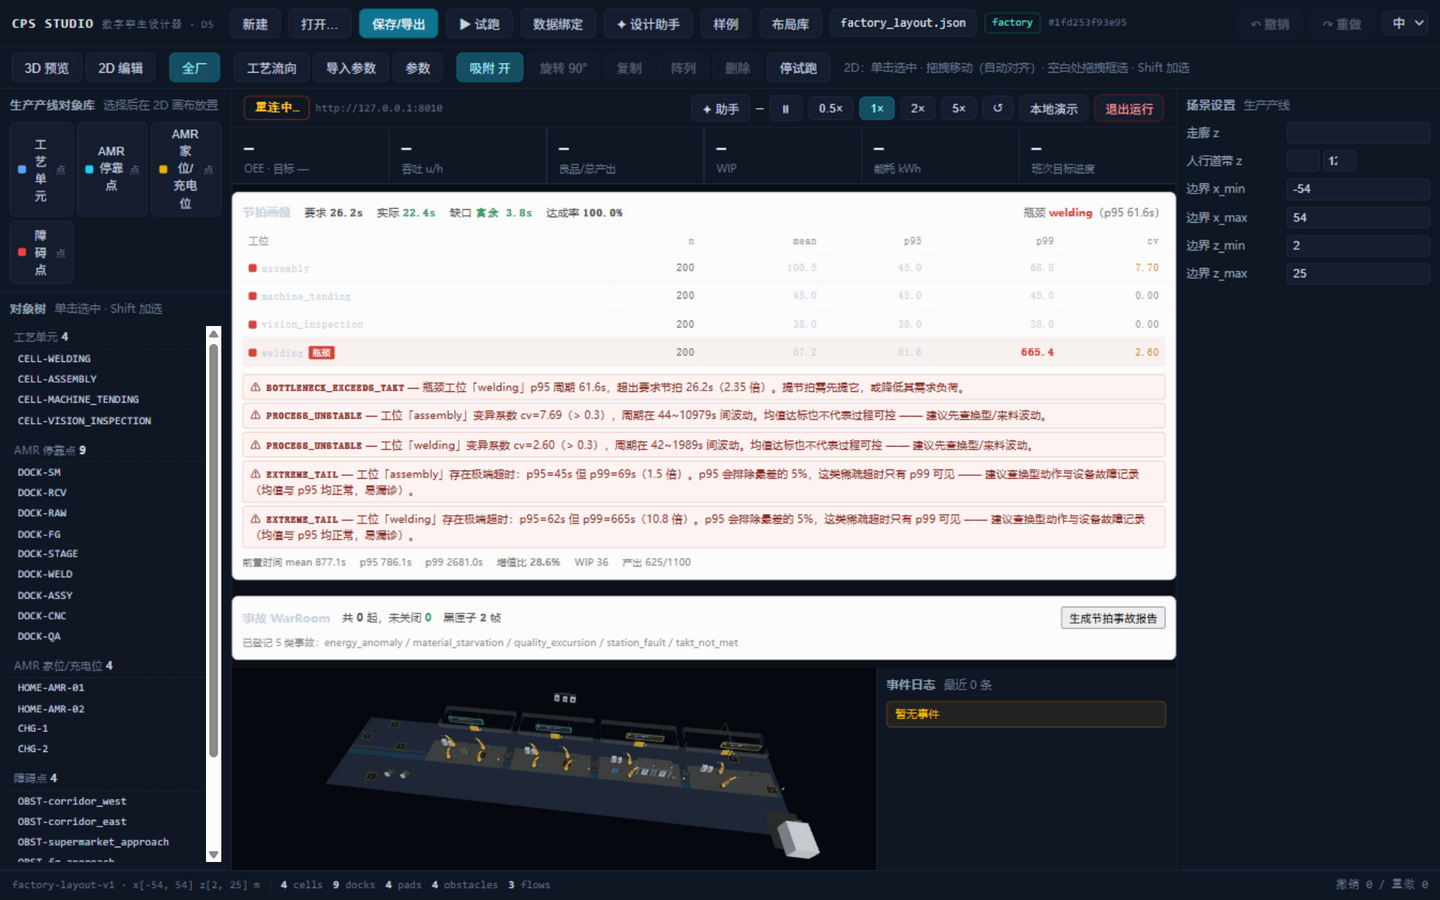
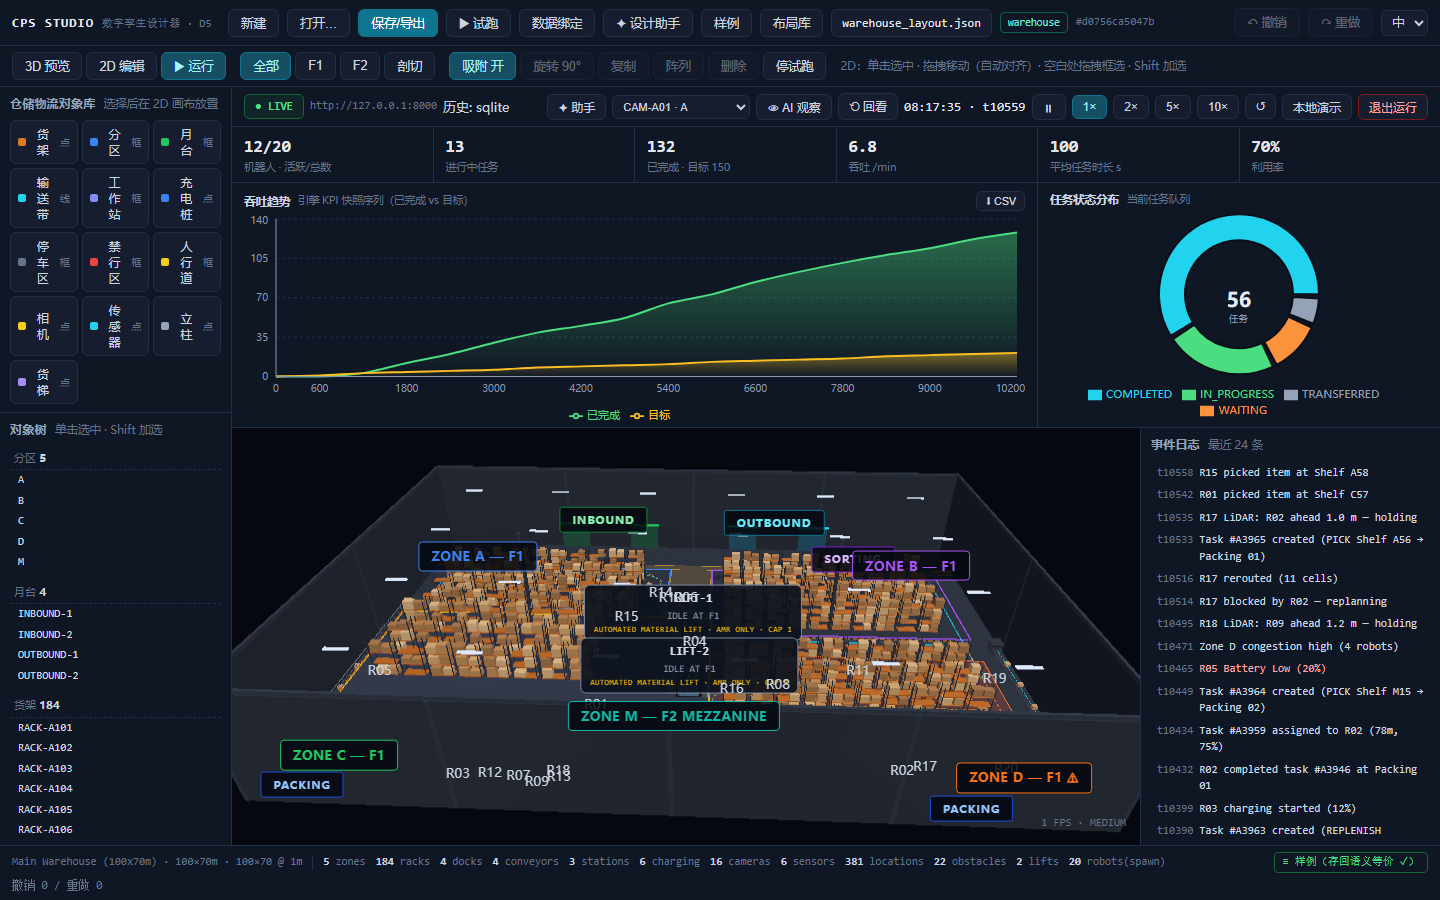
全量数据保真、仿真预判优化——为产线与仓库提供 1:1 无偏差的原生数据基准。仓储域 + 产线域双确定性引擎:2D/3D 设计器、权威校验门禁、一键试跑、六协议数据绑定、影子对拍与前向推演——改任何规则之前,先看清它的后果。
MIT 开源 · PyPI: cps-twin 0.1.3 · 确定性对拍基线 · docker compose 交付
数字孪生最贵的不是 3D 模型,是"模型可信"。CPS 把确定性做进引擎、把校验做成门禁、把推演做成按钮——每一层都可测试、可复现。
仓储域(AGV/货梯/货架)与产线域(工艺单元/输送带/视觉质检)两套离散事件引擎,固定节拍 + seed 驱动:同输入必同结局,推演结论才可盖章。
布局导出不是"另存为",是过闸:连通性、重叠、接入点等规则不通过即拦截并定位违例——设计师自由,产线数据干净。
点一个按钮:写契约 → 拉起域引擎 → 健康检查 → 切入运行视图。健康应答带试跑身份标记,端口被占时明确报错而不是静默连错。
模拟源/文件/REST/Modbus TCP/MQTT/OPC UA——在线孪生的数据从哪来都有答案;点表 tag→引擎路径,标定后喂给传感器。
纯模型 clone 自跑 vs LIVE 实况,同 seed 同时钟——发散度就是模型失准度。偏差可视化,校准有依据。
从当前 LIVE 状态 clone 出未来 horizon(默认 1200 ticks,上限 1 小时):吞吐曲线、拥堵指数、能耗积分——插单、换型、故障的后果,先看再决定。
以下全部为真实运行截图(1440×900 实机),非设计稿。
CPS 在卜一·智造生态中的位置:消费真实的调度与设备状态,回报推演结论——大屏的每一帧都有出处,每个建议都有推演背书。
设备层数据可由 AIoT-PLC(端侧数采)经 AioT123 边缘网关汇入 simple-iot 云端,再被 CPS 消费——全链路见《智造生态十系统总览》。
承接孪生输出的最优方案,给上百台 AGV/堆垛机下发毫秒级调度指令——同衡负责"先演一遍",同枢负责"马上执行"。官网 ilesp.123aiot.com
Nereus 同衡 × Tomas 同枢 —— 海神双芯,智造同频。
确定性内核 + 权威校验器 + headless CLI,三行命令:
同 seed 同结果,可直接进 CI。
clone 仓库 → .env 设 CPS_AUTH_SECRET(缺省拒绝启动)→ docker compose up -d → 浏览器打开 localhost:5174。
3D 设计器 / Copilot / 网关全包含。
详细手册见 GETTING_STARTED.md | 专业版部署见 DEPLOYMENT.md | 新手向导见 BEGINNER_GUIDE.md
“拍板之前,先演一遍。”双域确定性仿真 · 权威校验 · 影子对拍 · 前向推演
CPS — Cyber-Physical System,制造运营的预演层